機器人在崎嶇地形的運載困難,以及穩定性差等問題,在六足機器人中加入水平調節模塊傾角傳感器來調節,其角度通過51單片機來處理機器人系統中的步進電機的輸出量,以實現倒桿在油壓作用下的升降,完成載物平臺的水平調節。
足試機器人想比較與輪式和履帶機器人有很強的適應能力,不容易受地面的影響,但是缺點是在運動過程中容易顛簸,尤其在運輸過程中是需要避免的,因此在機器人中加入高進度的傾角傳感器,傾角傳感器講采樣的數據轉換成電流或者電壓或者數字的輸出,反饋給單片機,由此控制電機的轉動量,來達到一定的輸出,從而控制平板的升降調節來保持平衡,我們這種傾角傳感器也可應用于國防領域如導彈的移動發射平臺的水平控制系統。
傾角傳感器在該機器人中的應用原理
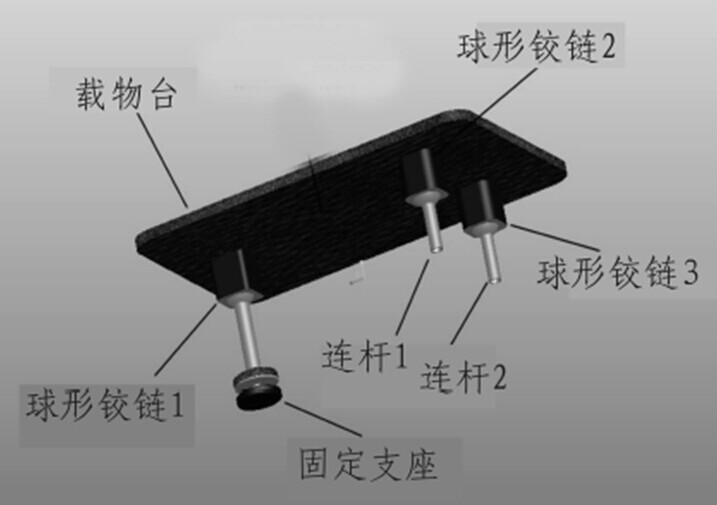
在該機器人中加入一個自動調平控制系統,在平板傾斜的過程中利用電極控制平板,傾角傳感器測量平板水平方向傾斜角來確定平板何時達到平衡,該結構由三部分組成。
水平平板框架(如圖)包含萬向球形鏈接支架等,起支撐作用,平板位于裝有豎直連桿的支架機器人在崎嶇地形的運載困難,以及穩定性差等問題,在六足機器人中加入水平調節模塊傾角傳感器來調節,其角度通過51單片機來處理機器人系統中的步進電機的輸出量,以實現倒桿在油壓作用下的升降,完成載物平臺的水平調節。足試機器人想比較與輪式和履帶機器人有很強的適應能力,不容易受地面的影響,但是缺點是在運動過程中容易顛簸,尤其在運輸過程中是需要避免的,因此在機器人中加入高進度的傾角傳感器,傾角傳感器講采樣的數據轉換成電流或者電壓或者數字的輸出,反饋給單片機,由此控制電機的轉動量,來達到一定的輸出,從而控制平板的升降調節來保持平衡,我們這種傾角傳感器也可應用于國防領域如導彈的移動發射平臺的水平控制系統。傾角傳感器在該機器人中的應用原理在該機器人中加入一個自動調平控制系統,在平板傾斜的過程中利用電極控制平板,傾角傳感器測量平板水平方向傾斜角來確定平板何時達到平衡,該結構由三部分組成水平平板框架(如圖)包含萬向球形鏈接支架等,起支撐作用,平板位于裝有豎直連桿的支架,機器人傾角傳感器液壓機構通過步進電機的轉動量來達到一定的輸出,在達到平衡狀態時,高壓油管處的舵機開關啟動。關閉高壓通道,鎖住平衡狀態。
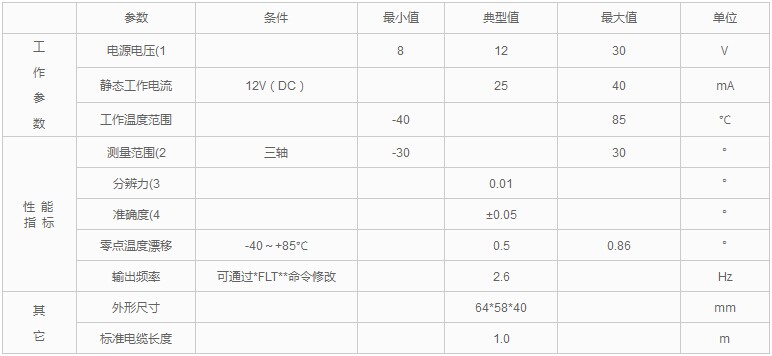
本機器人采用的是雙軸高精度傾角模塊作為感應區核心元件,該傳感器科技檢測上下左右4個方向的傾斜角度,與平板相連的傾角傳感器可檢測出對應的傾斜角度數據,采集數據的頻率也可按要求做調整,數據然后反饋給單片機進行相應的處理。