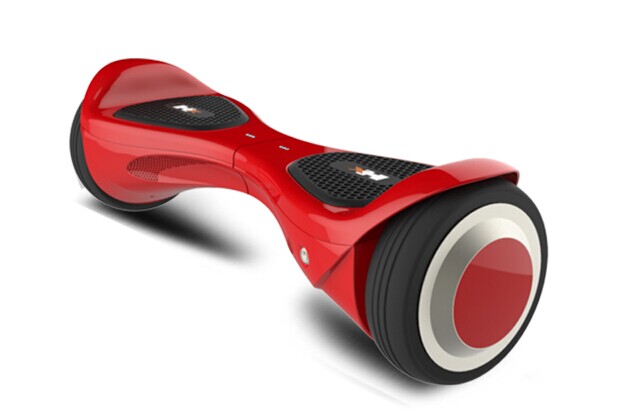
現在路上經常可以看到小年輕們騎著一種新型小體積的平衡電動車,或者站著,是兩輪電動平衡車是一種新型的交通工具,它與電動自行車和摩托車車輪前后排列方式不同,而是采用兩輪并排固定的方式。兩輪電動平衡車采用兩個輪子支撐,蓄電 池供電,無刷電機驅動,加上單片機控制,姿態傳感器采集角速度和角度信號,共同協調控制車體的平衡,僅僅依靠人體重心的改變便可以 實現車輛的啟動、加速、減速、停止等動作。
傾角傳感器可以用來測量測量的傾斜的角度將信號處理便可以得到車的傾角,但是這種的傾角一般要求動態傾角,要求傾角傳感在加速度的狀態下,角度測量保持準確,一般可以加入陀螺儀。陀螺儀可以用來測量物體的旋轉角速度。平衡車上安裝陀螺儀,可以測量車傾斜的角速度,將角速度信號進行積分處理便可以得到車的傾角。但是這的制造成本會增加很多,由于這種兩輪的電動車價格原因,在要求不嚴格的情況下可直接采用傾角傳感器。
MEMS傾角傳感器原理
談到平衡我們就不得不說到陀螺儀,陀螺儀的原理就是,一個旋轉物體的旋轉軸所指的方向在不受外力影響時,是不會改變的。人們根據這個道理,用它來保持方向, 制造出來的東西就叫陀螺儀。我們騎自行車其實也是利用了這個原理。輪子轉得越快越不容易倒,因為車軸有一股保持水平的力量。陀螺儀在工作時要給它一個力, 使它快速旋轉起來,一般能達到每分鐘幾十萬轉,可以工作很長時間。然后用多種方法讀取軸所指示的方向,并自動將數據信號傳給控制系統。
陀螺儀原理
加速度和角速度兩個傳感器都無法單獨獲得動態情況下的準確,穩定的姿態,但是這兩種傳感器具有互補性,即加速度傳感器,在靜態情況下使用效果會好一些,陀螺儀在動態情況下使用,效果會好一些。此時,就需要一種算法,來將這兩種信號進行有效融合,才能獲取準確的姿態信息。
所以電動獨輪平衡車主要通過控制器(智能芯片)、姿態傳感器(陀螺儀)、傾角傳感器、執行器(電機)等來實現平衡。當駕駛者傾斜身體時,姿態傳感器輸出相應姿態信 息,控制器感知到這個信息后,命令電機向相應方向旋轉,姿態傳感器按一定頻率不停地測量車子姿態,并輸出姿態息到控制器,控制器不停地調整電機的轉動方向和轉速,這樣就保持了一個動態的平衡。
直川科技專業為客戶解決各種傾角解決方案,擁有各行業成熟的傾角傳感器解決方案,標準化的生產線,24小時技術咨詢熱線:18149769961