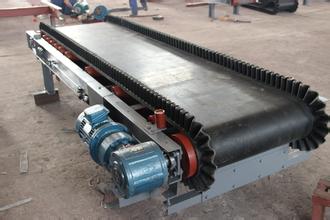
為此皮帶秤的精度主要取決于兩個方面:一是稱重傳感器測量的準確性,二是傳送帶速度的測量。實際過程中,正真對測量結果起到決定作用的是重量測量的準確性。為提高測量精度,通常在皮帶秤上裝有傾角傳感器來對稱重過程中的誤差進行修正。
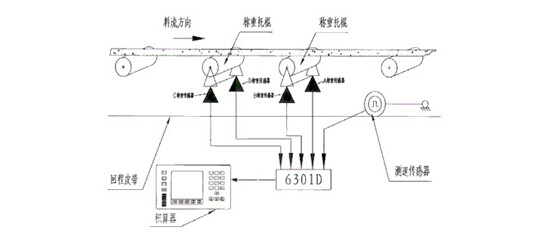
下面我們看看傾角傳感器是如何在皮帶秤中幫助提高測量精度的。我們知道稱重傳感器是靠施加在其接觸面上的壓力來對物體重量進行測量的,而在一般情況下都是水平測量的,即重力完全作用于測量面上。此時,測量值就等于真實值。然而,在皮帶秤的實際測量過程中,皮帶的傳送面不是水平的,這時稱重傳感器測量的就是真實重量的一個分量。因而,需要傾角傳感器對當前的傾斜角度進行測量,以根據傾斜角的不同對稱重值進行不同程度的修正。由于傾斜引起的誤差與該角度余弦值有關,從而誤差大小變化也不是線性的,因此,每次測量都必須進行單獨修正,而傾角傳感器的測量精度和穩定性必須要好。
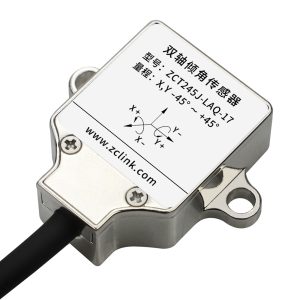
直川ZCT系列傾角傳感器是一款單軸,±30°測量范圍的高精度傾角測量器件,該產品凝聚了VTI多年在運動傳感器領域的技術經驗,并采用了VTI獨有的3D-MEMS專利技術,確保了產品在整個測量范圍內保持了較高的精度和穩定性。此外,內部自帶多種自我診斷系統且進行了溫度補償,同時,還具有出色的耐沖擊性。這一系列優異的性能和特點使得成為了同類產品中的佼佼者。
當皮帶輸送機水平安裝時,承載器上安裝的稱重傳感器所受的力如為F2,那么當皮帶輸送機安裝有一定傾角α時(見圖1),承載器上安裝的稱重傳感器所受的力則為F1。
F 1=F 2×cosα (1)
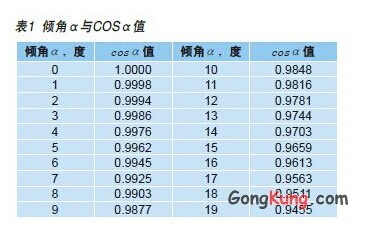
COSα值的大小決定了對秤的使用準確度的影響程度,可見表1。
電子皮帶秤是皮帶輸送機輸送固體散狀物料過程中對物料進行連續稱重的一種計量設備,早期的電子皮帶秤使用了稱重傳感器、測速傳感器兩類傳感器,而傾角傳感器只是在需要測量皮帶傾角的特殊情況下才使用的。如果皮
概述
電子皮帶秤是皮帶輸送機輸送固體散狀物料過程中對物料進行連續稱重的一種計量設備,早期的電子皮帶秤使用了稱重傳感器、測速傳 感器兩類傳感器,而傾角傳感器只是在需要測量皮帶傾角的特殊情況下才使用的。如果皮帶輸送機輸送物料過程中的傾角有較大范圍的變化(特別是在皮帶輸送機本 身傾角就比較大的情況傾角再有變化),對皮帶秤的使用準確度就會產生很大的影響。
傾角變化對皮帶秤的使用準確度的影響
分析一下表1,可以得到這樣幾個結論:
1) 因為cosα值始終小于1,所以皮帶輸送機傾角變化的影響使得皮帶秤秤架的受力減少,例如,α=15°時,cosα =0.9659,如果F2=100kg,則F 1=F 2×cosα =100×0.9659=96.59(kg)如果皮帶輸送機在使用過程中傾角由0°變化到15°,則由此產生的誤差為3.41%,這樣大的誤差值是絕對不 允許的。
2)當皮帶輸送機在0°傾角(即平皮帶輸送機)或低傾角運行時,傾角度數的稍許變化對稱量準確度影響不大。例如當傾角度數變化發 生在0°到3°之間時,cosα值僅從1.0000減少到0.9986,即由角度變化引起的最大誤差還不到0.12%;當傾角度數變化發生在0°到8°之 間時,cosα值僅從1.0000減少到0.9903,即由角度變化引起的最大誤差還不到1%;所以在生產現場允許誤差范圍內,在皮帶輸送機低傾角運行時 某些小范圍的角度變化也可以忽略不計。
3)當皮帶輸送機在大傾角運行時,傾角度數的變化對稱量準確度影響較大。例如當皮帶輸送機固有位置 在18°傾角運行時,如果傾角減小到17°,則由角度變化引起的誤差達到:(0.95630.9511)/0.9511=+0.55(%)如果傾角增加到 19°,則由角度變化引起的誤差達到:(0.9455-0.9511)/0.9511=-0.59(%)對于某些高準確度的計量皮帶秤來說,在這種情況下 皮帶輸送機傾角度數的1°變化將導致近0.6%的誤差,這是很難被認可的。
由此可見,以下任何一種情況出現時需要設置傾角傳感器對皮帶輸送機的傾角變化進行補償;皮帶輸送機傾角變化范圍大;皮帶輸送機固有位置的傾角較大且皮帶輸送機傾角有一定范圍的變化;皮帶輸送機對計量準確度要求較高且皮帶輸送機傾角有可能發生變化。
對 具體的應用場合,需了解皮帶輸送機固有位置的傾角和傾角可能的變化范圍,然后采用上述計算方法計算出由角度變化引起的最大誤差。作者建議,如果計算所得誤 差值小于計量準確度要求值的1/3,則可以不設置傾角傳感器對皮帶輸送機的傾角變化進行補償。如果大于計量準確度要求值的1/3或傾角可能的變化范圍難以 確定,則一定要設置傾角傳感器對皮帶輸送機的傾角變化進行補償。
據系統設備公司介紹,該使用的ZCT傾角傳感器的補償范圍是0~30°,補償的效果是可以將補償前造成的誤差減少到1/50,典型的數值是可將皮帶輸送機傾角變化所造成的誤差減少到0.15%。