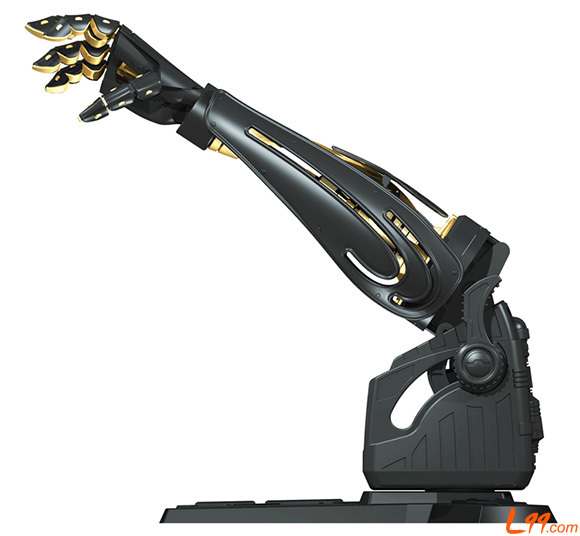
機械手臂智能機械的普及,現如今各行業智能機械手臂得到廣泛使用,在工業制造,醫學治療、醫學治療軍事等領域都有應用,而直川傾角傳感器也在上述行業中都有較為成功的適合的傾角解決方案。
機械手臂的運動形式有:
1.水平多關節機械手臂一般有三個主自由度,Z1轉動,Z2轉動,Z移動。通過在執行終端加裝X轉動,Y轉動可以到達空間內的任何坐標點。
2.直角坐標系機械手臂有三個主自由度。X移動,Y移動,Z移動組成,通過在執行終端加裝X轉動,Y轉動,Z轉動可以到達空間內的任何坐標點。
可伸縮機械手是建筑、工業行業生產等的負重機器,一個可伸縮機械手基本上是一個小型的舉重機。在建筑行業中機械手可伸縮的吊桿,為工作于粗糙地面而設計,因此它同樣要考慮翻到問題。為了達到預警,避免事故的發生,就必須在機器里引用了安全系統。
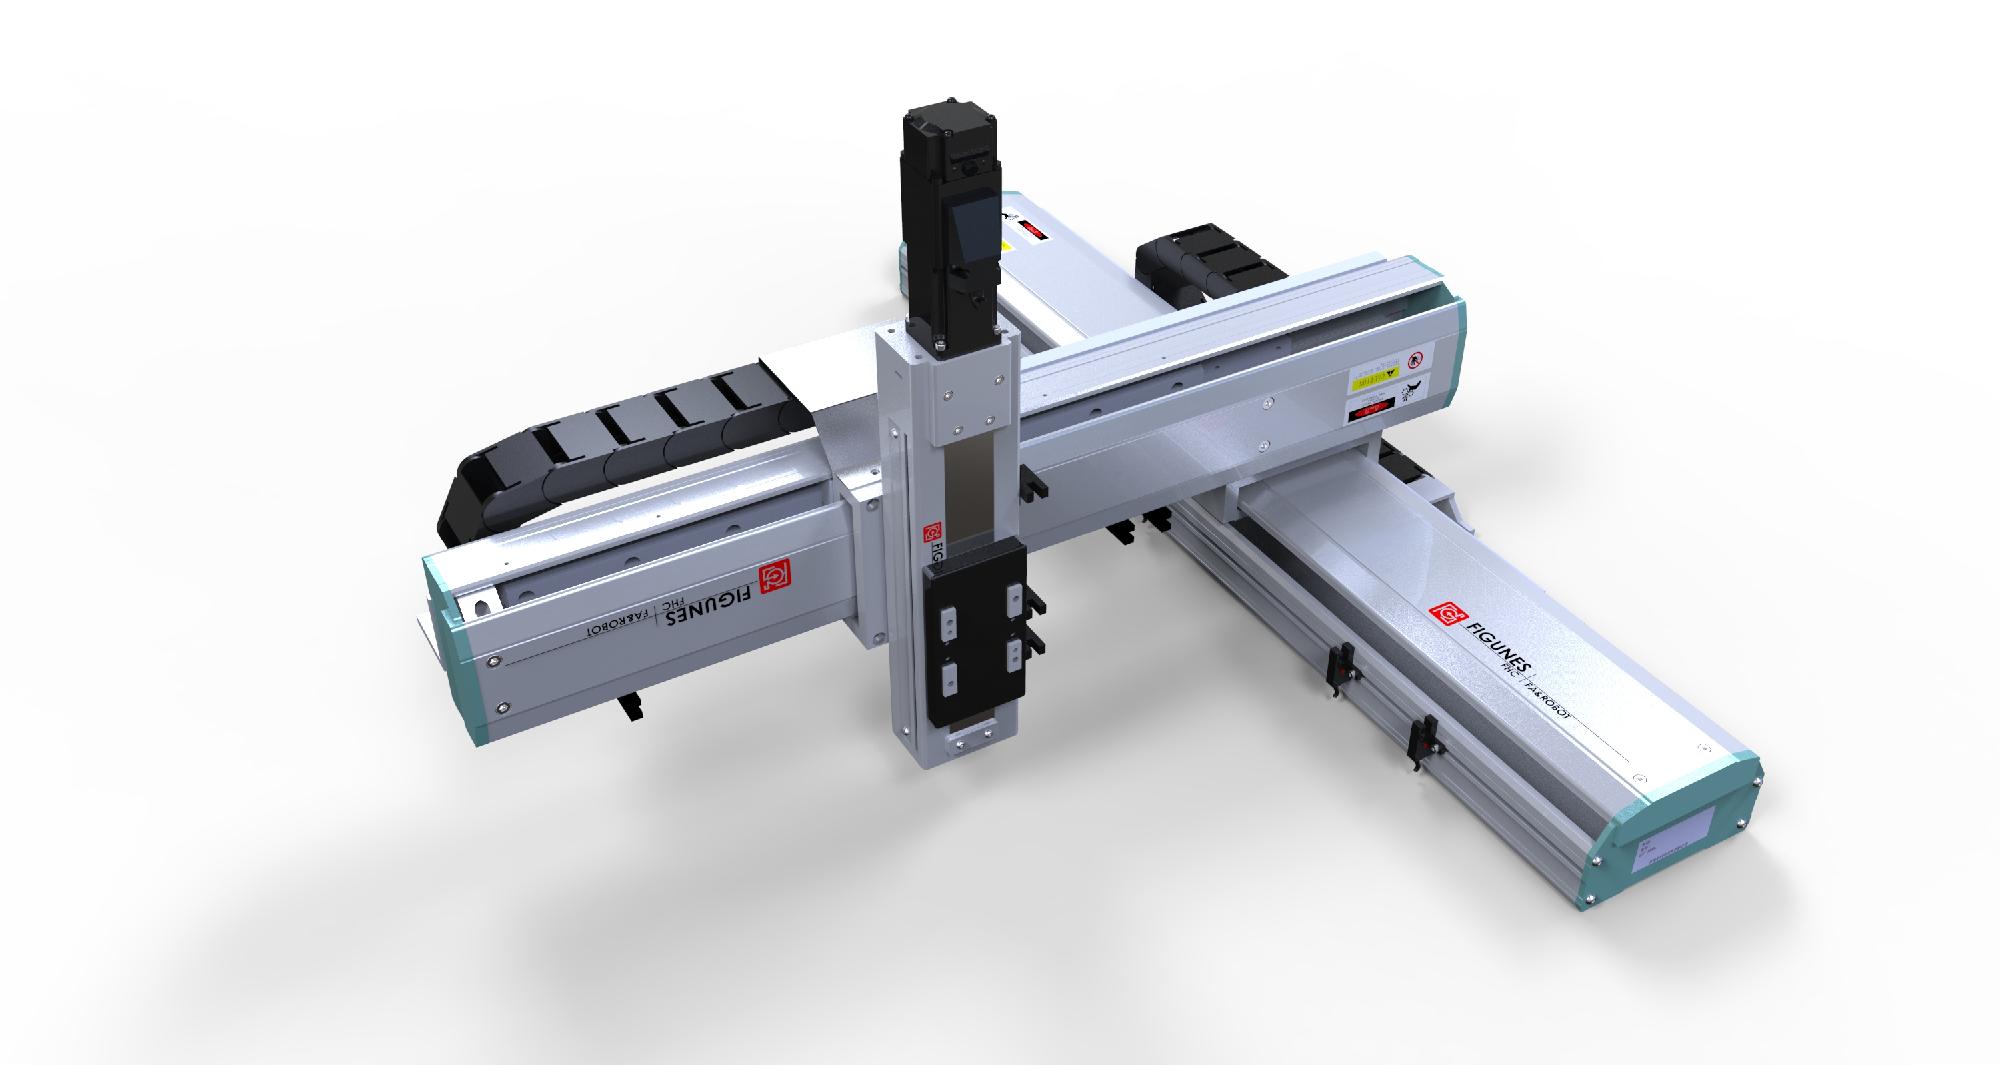
機械手臂傾斜角監測
導致機器翻到的因素有兩個:駕駛室的姿態和吊桿傾角。這兩個變化量可以非常容易地用傾角傳感器來測量。對于駕駛室的姿態,橫向和縱向軸都需要監控,典型最大角度是±30°。而吊桿角和起重機的吊桿角有相同特征的影響,在實際負重時,只要角度部分變化等效于重荷的較大變化,吊桿的相對長度加重了這種影響,尤其是吊桿在水平或接近水平時。正常的吊桿工作范圍是0~90°。
機械手臂的工作要求
手臂應承載能力大、剛性好、自重輕
手臂的運動速度要適當,慣性要小
手臂動作要靈活
位置精度高(用高精度傾角傳感器測量前后左右的的傾斜角度,測量范圍需要0-180°)
目前有國外機械手的發展趨勢是大力研制具有某種智能的機械手。使它具有一定的傳感能力,能反饋外界條件的變化,作相應的變更。如位置發生稍許偏差時,即能更正并自行檢測,重點是研究視覺功能和觸覺功能。這需要傳感器的性能能跟上時代的需求。及機械手臂的重復精度高、模塊化、節能化、機電一體化。直川科技作為傳感器行業的一員,在對物聯網行業中傾角傳感器的使用有著重要地位。